
خطای دهها متری جیپیاس در درههای شهری؛ چرا خودروهای خودران به نقشههای لیزری لایدار پناه بردهاند؟
در بافت متراکم مراکز شهری، انعکاس امواج ماهوارهای از برجها و آسمانخراشها خطایی به نام «چندمسیره» ایجاد میکند که میتواند موقعیت خودرو را تا ۱۰۰ متر اشتباه تخمین بزند. برای رسیدن به دقت سانتیمتری لازم برای رانندگی ایمن، ناوگانهای خودران اتکای اصلی به جیپیاس را رها کرده و به تطبیق اسکنهای لیزری لایدار با نقشههای سهبعدی آماده روی آوردهاند.
به قلم ایمان وزیری
این خبر را به اشتراک بگذارید
بهطور خلاصه
- بازتاب امواج ناوبری ماهوارهای از بدنه آسمانخراشها خطای چندمسیره ایجاد میکند که قادر است موقعیت تخمینی خودرو را تا ۱۰۰ متر منحرف کند.
- خودروهای خودران با تطبیق لحظهای ابرنقاط اسکنرهای لایدار با نقشههای دیجیتال سهبعدی و تفکیکبالا، این محدودیت فیزیکی امواج ماهواره را بیاثر کردهاند.
- الگوریتمهای تطبیق نقشه مانند ICP با دستیابی به دقت سانتیمتری، مبنای مکانیابی قطعی و پایداری را حتی در تاریکترین نقاط کور شهری فراهم میآورند.
برای آنکه یک خودروی خودران سطح ۴ بتواند در شلوغی شهرها با ایمنی کامل براند، باید مکان دقیق خود را روی نقشه با خطایی کمتر از ۱۰ سانتیمتر بداند؛ خطایی در حد عرض یک خطکشی خیابان. چنین دقتی بدون جریان پیوسته و دستنخورده از دادههای مکانی ممکن نیست. در جادههای باز و بیابان، ماهوارههای مکانیاب این نیاز را پوشش میدهند، اما در میان انبوه بتن و شیشه مراکز شهری، ساختار بلندمرتبه آسمانخراشها عملاً رشته این اتصال دقیق را پاره میکند.
سامانههای ماهوارهای ناوبری جهانی (GNSS) مانند جیپیاس برای عملکرد صحیح نیازمند خط دید مستقیم به حداقل چهار ماهواره در مدار زمین هستند. گیرنده خودرو فاصله خود تا این ماهوارهها را بر اساس زمان سفر امواج رادیویی با سرعت نور میسنجد. در شرایط ایدهآل و زیر آسمان باز، دستگاههای گیرنده مصرفی معمولاً خطایی بین ۵ تا ۱۰ متر دارند که برای مسیریابی عادی کافی است.[5]
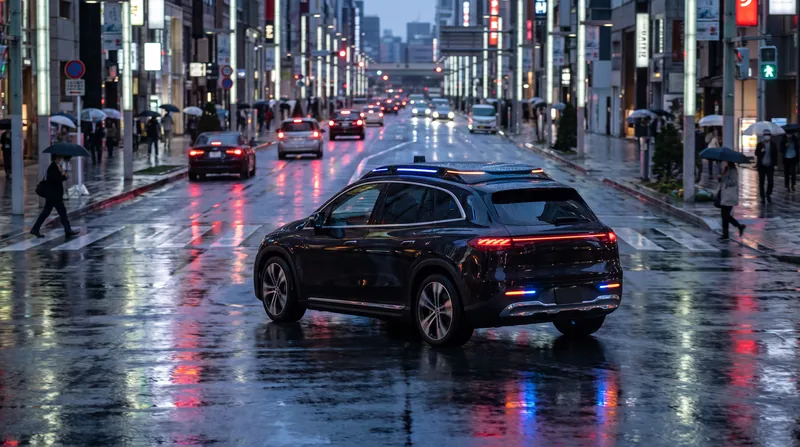
با این حال، هدف اصلی استقرار تاکسیهای خودران تجاری دقیقاً قلب شلوغ مراکز شهری و مناطق مالی است؛ جاهایی که برجهای بلند چیزی شبیه به «درههای شهری عمیق» پدید آوردهاند. دیوارهای بتنی و نماهای شیشهای راه مستقیم امواج ماهوارهای از فضا را میبندند. در چنین شرایطی، خودرو بدون دریافت سیگنال مستقیم قادر نیست با تکیه بر روش کلاسیک تثلیث موقعیت، نقطهگذاری قابلاعتمادی داشته باشد.[1]
وقتی خط دید مستقیم مسدود باشد، گیرنده خودرو به ناچار روی امواجی قفل میکند که پس از برخورد با نمای آسمانخراشهای اطراف بازتاب یافتهاند (سیگنالهای غیرمستقیم). از آنجا که امواج الکترومغناطیسی با سرعتی نزدیک به ۳۰۰ هزار کیلومتر بر ثانیه حرکت میکنند، حتی کوچکترین مسافت اضافی حاصل از کمانه کردن روی دیوار، تأخیری چند میکروثانیهای پدید میآورد. همین تأخیر به ظاهر ناچیز، کل محاسبات فاصله را مختل میکند.[7]
مکانیسم شکلگیری خطای چندمسیره
به این پدیده اختلال «چندمسیره» میگویند؛ مشکلی که میتواند خطاهای مرگباری در موقعیتیابی پدید آورد. در درههای شهری متراکم مثل مرکز منهتن یا هنگکنگ، خطای چندمسیره جیپیاس میتواند تخمین موقعیت ماشین را تا ۱۰۰ متر جابهجا کند. انحرافی به این بزرگی یعنی سیستم، خودرو را به جای لاین خود در جدول، کوچه کناری یا لاین مخالف یک اتوبان فرض میکند.[1]
علاوه بر این، ساییدن امواج ماهواره به لبه پشتبامها پدیده شکست موج یا پراش را در پی دارد. این پدیده موج رادیویی را خم کرده و شدت آن را به شدت کاهش میدهد. در نتیجه گیرنده میان یک سیگنال مستقیم ضعیفشده و یک سیگنال بازتابی پرقدرت سردرگم میماند و در اغلب موارد روی دادههای مخدوش قفل میکند.[4]
مهندسان نمیتوانند این چالش را فقط با خرید گیرندههای گرانقیمتتر جیپیاس برطرف کنند؛ چرا که خطا از کیفیت آنتن نیست، بلکه در ذات هندسه فیزیکی محیط نهفته است؛ سیگنال واقعاً مسافت طولانیتری را پیموده است. حذف کامل امواج بازتابی هم شدنی نیست، زیرا اگر همه آنها فیلتر شوند، ماهوارههای باقیمانده کمتر از حد نصاب ریاضی برای محاسبه مختصات خواهند بود.[3]
پژوهشگران حوزه ناوبری ماهوارهای برای مهار این چالش به سراغ مدلسازی سهبعدی شهرها رفتهاند. در این سازوکار، سیستم با تکیه بر مدل سهبعدی مجازی ساختمانها پیشبینی میکند کدام ماهوارهها پشت برجها پنهاناند و کدام امواج احتمالاً بازتابی هستند. با مقایسه این پیشبینی و سیگنالهای دریافتی، سیستم سعی میکند امواج مخدوش را از محاسبات کنار بگذارد.[4]
اما این روش به شدت وابسته به بینقص بودن نقشه سهبعدی ساختمانها و حدس اولیه معقول از مکان خودرو است. افزون بر آن، این الگوها در برابر موانع متحرک شهری، مانند اتوبوسهای دوطبقه یا کامیونهای حمل بار بزرگ، آسیبپذیرند؛ موانعی که خود امواج را کمانه میدهند ولی اثری از آنها در نقشههای ثابت شهری وجود ندارد.[1][4]
علت رانش و انحراف ناوبری کور
برای حفظ موقعیت در لحظات قطعی یا اختلال شدید ماهواره، خودروها از حسگرهای اندازهگیری اینرسی (IMU) و کیلومترشمار چرخها برای ردیابی حرکتی استفاده میکنند. این فرایند که «محاسبه تخمینی کور» نام دارد، موقعیت فعلی را با افزودن سرعت و جهت چرخش به آخرین نقطه مشخص محاسبه میکند. گرچه این سامانه برای چند ثانیه کارایی دارد، اما حسگرهای اینرسی در گذر زمان خطاهای انباشته پیدا میکنند.[2]
بدون بهروزرسانی مستمر از یک مبدأ قطعی بیرونی، ناوبری اینرسی تنها ظرف چند دقیقه کارکرد آزاد ممکن است تا چندین متر رانش و انحراف پیدا کند. از آنجا که درههای شهری کیلومترها امتداد دارند، رانش انباشته اجازه نمیدهد ناوبری کور راهکاری ایمن برای خودرو باشد. خودرو محتاج یک مبنای سنجش عینی روی خود زمین است، نه در آسمان.[2]
برای دستیابی به مکانیابی سانتیمتری بدون نگاه به آسمان، خودروهای خودران نگاه خود را مستقیماً به خیابان دوختهاند. آنها از نقشههای تفکیکبالا (HD) بهره میبرند؛ نقشههای دیجیتالی سهبعدی با دقتی فوقالعاده از محیط عملیاتی که از قبل با تجهیزات نقشهبرداری تهیه شدهاند و مختصات هندسی نمای ساختمانها، تیرهای چراغبرق و لبه جداول را در خود دارند.[5]
در حین حرکت خودرو، حسگرهای فاصلهیابی و اسکن نوری (لایدار) نصبشده روی سقف خودرو، ثانیهای میلیونها پالس لیزری به اطراف شلیک میکنند تا یک «ابرنقاط» سهبعدی و زنده از محیط اطراف بسازند. رایانه مرکزی خودرو بیوقفه این اسکن زنده را با لایههای هندسی نقشه ازپیشذخیرهشده مقایسه میکند. یافتن دقیقترین تطابق ریاضی میان این دو، مختصات دقیق خودرو را مشخص میکند.[8]
تطبیق و انطباق ابرهای نقاط
این فرایند که به «تطبیق نقشه» شهرت دارد، ادراک خودرو را محکم به واقعیت کالبدی و فیزیکی خیابان گره میزند. الگوریتمها با جابهجایی و دوران مجازی ابرنقاط زنده تا زمان همپوشانی کامل آن با نقشه مرجع، موقعیت ماشین را برآورد میکنند. حاصل این کار، یک تخمین مکانیابی بینهایت دقیق و بدون وابستگی به رانش سیگنالهای ماهوارهای است.[2]
یکی از ابزارهای کلیدی این کار، الگوریتم «نزدیکترین نقطه تکرارشونده» (ICP) است که فاصله ریاضی بین نقاط اسکن زنده و نقاط متناظر در نقشه ذخیرهشده را به کمترین مقدار میرساند. این الگوریتم ماتریس تبدیل بهینه برای انطباق دو مجموعه داده را به شکل بازگشتی محاسبه میکند؛ روشی بسیار دقیق که البته در صورت پرت بودن حدس اولیه، بار پردازشی سنگینی به سیستم تحمیل میکند.[2]
در نقطه مقابل، روش «تبدیل توزیع نرمال» (NDT) ابرنقاط مرجع را به مجموعهای از توابع چگالی احتمال روی یک شبکه شطرنجی بدل میکند. در اینجا به جای انطباق تکتک نقاط، اسکن زنده با این توزیعهای آماری تطبیق داده میشود. این روش محاسبات سبکتری دارد و در برابر تغییرات جزئی محیط تابآورتر است، از همین رو در کاربردهای خودرویی محبوبیت بالایی یافته است.[2]
دقت حاصل از تطبیق نقشه لیزری جهش چشمگیری دارد. آزمونهای میدانی نشان میدهند که ناوبری بر پایه لایدار میتواند به دقت مکانی خیرهکننده ۶ تا ۱۳ سانتیمتر برسد. افزون بر این، این روش زاویه جهتگیری خودرو را با دقت ۰.۱۵ درجه میسنجد و تضمین میکند خودرو دقیقاً میداند دماغه آن به کدام سو نشانه رفته است.[2]
هزینههای پردازشی و تلفیق داده حسگرها
با این وجود، انطباق لحظهای ابرنقاط پرحجم به توان پردازشی سرسامآوری نیاز دارد. یک تکاسکن لایدار شامل صدها هزار نقطه داده است و خودرو ناچار است این انطباق را دهها بار در هر ثانیه تکرار کند. مهندسان برای کاهش این بار محاسباتی، نقشهها را به سلولهای شبکهای منظم خرد کرده و تنها الگوهای هندسی بارز را استخراج میکنند.[2]
از سوی دیگر، ذخیره دادههای سانتیمتری سراسر یک کلانشهر به حافظه ذخیرهسازی عظیمی نیاز دارد. ابرنقاط خام تنها یک بلوک شهری میتواند چندین گیگابایت فضا اشغال کند و بارگذاری کل شهر در حافظه خودرو عملاً غیرممکن است. راهحل توسعهدهندگان، فشردهسازی اطلاعات در قالبهایی سبک است که فقط لبهها و مرزهای هندسی حیاتی را نگه میدارد.[2]
ساختارهای نوین نقشهنگاری، مانند مدلهای درختی گسترشیافته (Extended QuadTree)، از یک شبکه مسطح برای تقسیمبندی محلهها به همراه یک مدل احتمال اشغال فضا در چهار سطح استفاده میکنند. این قالبهای فشردهسازی نیاز به حافظه ذخیرهسازی را تا هشت برابر کاهش میدهند و این امکان را پدید میآورند که خودرو بتواند نقشه محلههای مجاور را بدون معطلی در حافظه خود ذخیره و مرور کند.[2]
علاوه بر این، سیستم برای حفظ سرعت به جای بررسی تکتک بازتابهای لیزر، روی نشانههای ثابت و بدون تغییر متمرکز میشود؛ مواردی مانند کنج دیوارها و لبه جداول معابر. المانهای متحرک مانند عابران پیاده و سایر خودروها از این محاسبات فیلتر میشوند تا از انطباق اشتباه جلوگیری شود؛ رویکردی که مصرف برق و فشار روی باتری خودرو را تعدیل میکند.[3]
مرزها و محدودیتهای تطبیق نقشه
با همه این مزایا، تطبیق نقشه به تنهایی معجزه نمیکند. اگر خیابانی وارد فاز عملیات عمرانی گسترده یا تغییر بافت ساختمانی شود، محیط واقعی دیگر با همزاد دیجیتال ذخیرهشده همخوانی نخواهد داشت و الگوریتم دچار گیجی میشود. برفهای تلنبارشده در کنارهها و بارش شدید باران نیز میتوانند فرم هندسی خیابان را در چشم حسگرهای لیزری دگرگون کنند.[5]
برای حفظ ضریب ایمنی در تمام فصول، خودروهای خودران عملیاتی از یک معماری مکانیابی چندلایه بهره میبرند. آنها دادههای تطبیق نقشه لایدار را با سرعتسنجی بصری دوربینها، دادههای اینرسی و هر سطح ضعیفی از امواج ماهوارهای موجود تلفیق میکنند. این همافزایی چندحسگری تضمین میکند که اگر یک چشم خودرو در اثر شرایط محیطی کور شد، سایر حسگرها بیدرنگ هدایت خودرو را در دست بگیرند.[5]
برای حفظ ضریب ایمنی در تمام فصول، خودروهای خودران عملیاتی از یک معماری مکانیابی چندلایه بهره میبرند.
چرخش از تکیه مطلق بر ماهوارهها به سوی مکانیابی مبتنی بر تطبیق نقشه، نقطه عطفی در مهندسی ناوبری خودران به شمار میآید. مهندسان با تبدیل کالبد فیزیکی خیابانها و برجها به یک شاخص ناوبری، محدودیتهای ذاتی امواج رادیویی را دور زدهاند. دره شهری دیگر نقطه کور ناوبری نیست، بلکه خود به ساختاری شفاف تبدیل شده که خودرو را در مسیرش پیش میبرد.[6]
این تحلیل چگونه انجام شد
- روش
- مقایسه دامنه خطای چندمسیره امواج ماهوارهای در درههای عمیق شهری با الزامات دقت مکانیابی خودرانهای سطح ۴، به همراه ارزیابی شکاف محاسباتی که توسط فناوری تطبیق نقشه لایدار پر میشود.
- یافته
- شکاف میان خطای مکانیابی ماهوارهای در درههای شهری و پیشنیازهای حفظ خودرو درون لاینها به سه مرتبه بزرگی (هزار برابر) میرسد؛ مسئلهای که ناوبری متکی بر ماهواره را به عنوان منبع اصلی مکانیابی در مراکز تجاری عملاً ناکارآمد میکند.
- دادههایی که بر پایهٔ آنها کار کردیم
- خطای مکانیابی ماهوارهای در درههای شهری: Up to 100 meters — Inside GNSS
- دقت مکانیابی تطبیق نقشه لایدار: 6 to 13 centimeters — MDPI Sensors
- دقت معمول جیپیاسهای مصرفی: 5 to 10 meters — UDHY
- محدودیتهای این تحلیل
- این تحلیل فرض را بر ثابت ماندن نقشههای تفکیکبالا (HD) قرار داده است؛ تغییرات پویای محیطی نظیر کارگاههای عمرانی سنگین یا برفروبی میتواند عملکرد تطبیق لایدار را کاهش دهد.
اصطلاحات کلیدی
- خطای چندمسیره (Multipath Error)
- نوعی خطای مکانیابی که در اثر کمانه کردن امواج رادیویی بر روی سطوح پیش از رسیدن به گیرنده رخ داده و زمان سفر موج را به شکلی کاذب طولانیتر میکند.
- سیگنال بدون دید مستقیم (NLOS)
- وضعیتی که در آن مسیر مستقیم امواج رادیویی میان ماهواره و آنتن خودرو توسط مانعی مانند ساختمان مسدود شده است.
- لایدار (LiDAR)
- روشی برای سنجش از دور که با تابش پالسهای نوری لیزر و دریافت بازتاب آنها، فواصل را سنجیده و یک ابرنقاط سهبعدی و دقیق از محیط پیرامون میسازد.
- نقشه تفکیکبالا (HD Map)
- نقشهای رقومی و بسیار باکیفیت حاصل از نقشهبرداری پیشرفته که حاوی مختصات دقیق هندسی خطوط خیابان، جدولها، علائم ترافیکی و نمای ساختمانهاست.
- نزدیکترین نقطه تکرارشونده (ICP)
- الگوریتمی ریاضی برای کمینهسازی فاصله هندسی میان دو ابرنقاط که جهت تطبیق اسکن زنده حسگر خودرو با نقشه پیشساخته به کار میرود.
پرسشهای متداول
چرا خودروهای خودران نمیتوانند صرفاً با نصب گیرندههای قویتر جیپیاس این خطا را حل کنند؟
منشأ این خطا فیزیک محیط اطراف است نه ضعف قطعات گیرنده. وقتی موج ماهواره پس از برخورد با یک برج به ماشین میرسد، واقعاً مسیر فیزیکی طولانیتری را طی کرده است؛ بنابراین هیچ آنتنی نمیتواند بدون دانستن جنس دقیق مصالح نما و زاویه تابش، این تأخیر زمانی را به صورت ریاضی معکوس و حذف کند.
اگر معابر دستخوش تغییر و ساختوساز شوند و نقشه دیجیتال قدیمی باشد، چه رخ میدهد؟
خودرو در فرایند انطباق ابرنقاط، یک شاخص خطای باقیمانده محاسبه میکند. اگر این خطا از آستانه ایمنی فراتر رود، سامانه بیدرنگ مکانیابی نقشه را نامعتبر دانسته، سرعت خودرو را کم میکند و با تکیه بر دوربینهای همزمان، خودرو را با احتیاط در کنار خیابان متوقف میسازد تا اپراتور انسانی مداخله کند.
آیا شرایط نامساعد آبوهوایی در عملکرد تطبیق نقشه لایدار اختلال ایجاد میکند؟
بله؛ ذرات معلق جوی مانند قطرات درشت باران یا دانههای برف میتوانند پرتوهای لیزر را پیش از رسیدن به مقصد بازتاب دهند و نوعی نویز ابری در اطراف حسگر ایجاد کنند. برای خنثی کردن این مشکل، سامانههای خودران در آبوهوای بد ضریب اتکا به لایدار را کاهش داده و وزن رادار را که از میان بارندگی عبور میکند افزایش میدهند.
بررسی عمیق دیدگاهها
مهندسان خودروهای خودران
بر مکانیابی قطعی از طریق نقشههای اچدی و حسگرهای لایدار تأکید دارند.
مهندسانی که به دنبال راهاندازی ناوگان تاکسیهای خودران در مراکز شهرها هستند، سامانههای ماهوارهای را ابزاری شکننده و غیرقابلاتکا برای محیطهای متراکم میدانند. استدلال آنها این است که بافت هندسی و فیزیک خیابانهای باریک را نمیتوان عوض کرد، بنابراین پدیده چندمسیره یک محدودیت تغییرناپذیر فیزیکی برای جیپیاس به شمار میرود. آنها در ازای آن، سرمایهگذاری سنگینی روی بهروزرسانی مستمر نقشههای اچدی انجام میدهند تا با تکیه بر کالبد ثابت ساختمانی شهر به عنوان یک مرجع هندسی، تطبیق میلیمتری را عملی کنند.
پژوهشگران ناوبری ماهوارهای
روی بهینهسازی الگوریتمهای موقعیتیابی برای حذف بازتابهای چندمسیره تمرکز کردهاند.
در سوی دیگر، متخصصان فناوریهای ماهوارهای تکیه صرف به نقشههای سهبعدی را راهحلی پرهزینه، شکننده و با مقیاسپذیری پایین ارزیابی میکنند؛ زیرا هر تغییر کوچک در خیابان مستلزم نقشهبرداری مجدد و سنگین است. راهکار پیشنهادی آنها ارتقای گیرندهها از طریق ترکیب با مدلهای سهبعدی شهری است تا بتوان پیش از آلوده شدن محاسبات، سیگنالهای بازتابی را شناسایی و فیلتر کرد. هدف آنها تجهیز خودرانها به ناوبری سراسری پایداری است که با یک تغییر آسفالت یا جدولبندی خیابان از کار نیفتد.
برنامهریزان زیرساخت شهری
بر ضرورت تولید دوقلوهای دیجیتال استاندارد و یکپارچه تأکید دارند.
برنامهریزان حوزه شهری چالش مکانیابی را نه یک مسئله صرفاً خودرویی، بلکه بخشی از وظایف زیرساختی شهر میبینند. از نگاه آنان، نباید هر شرکت خودران به شکل جداگانه و موازی اقدام به اسکن و نقشهبرداری شهر کند. در عوض، شهرداریها باید یک «دوقلوی دیجیتال» استاندارد و رایگان از شهر بسازند و آن را بهروز نگه دارند. چنین زیرساخت مشترکی بستر لازم را هم برای تطبیق لایدار و هم تصحیح ماهوارهای فراهم کرده و هزینههای تکراری نقشهبرداری را که مانع توسعه سریع این خودروهاست، به شدت کاهش میدهد.
- مهندسان خودروهای خودران
- بر مکانیابی قطعی از طریق نقشههای اچدی و حسگرهای لایدار تأکید دارند و جیپیاس را برای ناوبری در بافت شهری بیش از حد آسیبپذیر میدانند.
- پژوهشگران ناوبری ماهوارهای
- روی بهینهسازی الگوریتمهای موقعیتیابی ماهوارهای و استفاده از مدلهای سهبعدی شهرها برای فیلتر کردن بازتابهای چندمسیره تمرکز کردهاند.
- برنامهریزان زیرساخت شهری
- بر ضرورت تولید دوقلوهای دیجیتال استاندارد و یکپارچه توسط شهرداریها برای پشتیبانی همزمان از ناوبری خودران و تصحیح ماهوارهای تأکید دارند.
دیدگاههایی که این گزارش پوشش نداده
- سازندگان تجهیزات ناوبری مصرفی (Consumer GPS)
- نهادها و سازمانهای قانونگذار ایمنی حملونقل
منابع
پوشش منابع
8 منبع
3 دیدگاه شناساییشده




- [1]Inside GNSSپژوهشگران ناوبری ماهوارهای
Perception-Aided GNSS Positioning in Urban Canyons
مطالعه در Inside GNSS → - [2]MDPI Sensorsمهندسان خودروهای خودران
Real-Time Global Localization for Autonomous Vehicles Using Extended QuadTree Map
مطالعه در MDPI Sensors → - [3]arXivپژوهشگران ناوبری ماهوارهای
GNSS Positioning Method for Urban Environments Based on a Particle Filter with NLOS GNSS Signal Detection
مطالعه در arXiv → - [4]Institute of Navigationپژوهشگران ناوبری ماهوارهای
3DMA GNSS Methods for Mitigating NLOS Reception Errors
مطالعه در Institute of Navigation → - [5]UDHYمهندسان خودروهای خودران
GPS-Denied Localization in Autonomous Vehicles: Solving the Urban Canyon Problem
مطالعه در UDHY → - [6]تیم سردبیری کوهستانبرنامهریزان زیرساخت شهری
تحلیل تیم سردبیری کوهستان
مطالعه در تیم سردبیری کوهستان → - [7]Wikipediaمهندسان خودروهای خودران
Multipath propagation
مطالعه در Wikipedia → - [8]Wikipediaمهندسان خودروهای خودران
Lidar
مطالعه در Wikipedia →
بیشتر در خودرو
مشاهده همه →ایمنی خودروهای خودران
شرایط حداقل ریسک: خودروهای خودران چگونه برای توقف ایمن در زمان خرابی برنامهریزی میشوند
6 منبع
مقررات خودران
ضربالاجل ۳۰ سپتامبر برای سایبرکب تسلا: آیا خودروی بدون فرمان با استانداردهای ایمنی آمریکا مطابقت دارد؟
7 منبع
ایمنی خودرانها
قانون ۱۰-۹۰ درصد: چارچوب ODD-EVE چگونه فاصله ایمنی بین رانندگی خودران و انسانی را اندازه میگیرد
9 منبع
فناوری سنسور
چگونه ترکیب سنسورهای لایدار، رادار و دوربین، محدودیتهای رانندگی خودکار را برطرف میکند
6 منبع
نظرات
هر زاویه. هر روز.
اخبار خودرو با پوشش کامل منابع و تحلیل دیدگاهها، هر روز و رایگان.