
سازوکار فرمان سیمی: چگونه عملگرهای افزونه جایگزین ستون فرمان مکانیکی میشوند
سیستمهای فرمان سیمی با قطع ارتباط فیزیکی میان غربیلک فرمان و محور جلو، به نرمافزارها اجازه میدهند تا نسبتهای فرمان را بهطور پویا تغییر دهند. این معماری، سادگی مکانیکی را با انعطافپذیری در طراحی فضا معاوضه میکند و برای تضمین ایمنی، نیازمند منابع تغذیه با افزونگی سهگانه و موتورهای مقاوم در برابر خرابی است.
به قلم کتایون کردی
این خبر را به اشتراک بگذارید
- مهندسان شاسی
- آزادی عمل در طراحی فضا و توانایی تنظیم بینهایت نسبتهای فرمان و فیلتر کردن ضربات شدید جاده را ارزشمند میدانند.
- طرفداران اصالت دینامیک خودرو
- استدلال میکنند که موتورهای بازخورد نیروی مصنوعی نمیتوانند اطلاعات لمسی با فرکانس بالا را که توسط یک ستون فولادی فیزیکی منتقل میشود، بهطور کامل بازتولید کنند.
- نهادهای نظارتی ایمنی
- بر ضرورت وجود منابع تغذیه با افزونگی سهگانه و نرمافزارهای مقاوم در برابر خطا تمرکز دارند تا اطمینان حاصل کنند که سیستم هرگز دچار از دست دادن کامل کنترل نمیشود.
دیدگاههایی که این گزارش پوشش نداده
- تعمیرگاههای مستقلی که با پیچیدگیهای فزاینده در عیبیابی این سیستمها مواجه میشوند.
در ۳۰ نوامبر ۲۰۲۳، معماری سیستم فرمان خودروها با تحولی بنیادین مواجه شد؛ زمانی که نخستین خودروی سبک تولید انبوه بدون هیچگونه ارتباط مکانیکی فیزیکی میان دستان راننده و چرخهای جلو به مصرفکنندگان تحویل داده شد. برای بیش از یک قرن، یک ستون فولادی آهنگریشده، غربیلک فرمان را به چرخدنده شانه و پینیون متصل میکرد. این شفت فیزیکی ایجاب میکرد که هر درجه ورودی در فرمان، به یک چرخش ثابت ریاضی در لاستیکها منجر شود که تنها با دندانههای چرخدنده با گام متغیر اندکی تغییر میکرد. معرفی سیستمهای فرمان سیمی کاملاً مستقل، این پیوند را قطع کرد و شبکهای از حسگرها، ماژولهای کنترلی و موتورهای الکتریکی را جایگزین ستون فولادی ساخت.[4]
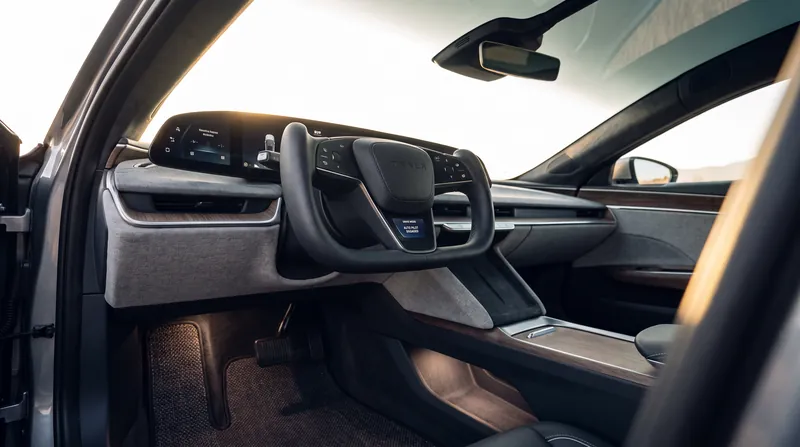
این معماری از دستان راننده آغاز میشود. در یک سیستم فرمان سیمی، غربیلک فرمان سنتی با یک عملگر غربیلک جایگزین میشود. این واحد حاوی رمزگذارهای نوری یا مغناطیسی با وضوح بالا است که زاویه دقیق و سرعت چرخشی ورودی راننده را اندازهگیری میکنند. از آنجا که هیچ اتصال فیزیکی با جاده وجود ندارد، این عملگر همچنین باید یک موتور الکتریکی اختصاصی برای بازخورد را در خود جای دهد. این موتور بهطور مصنوعی مقاومت، نیروی مرکزگرا و بازخورد لمسی را که راننده انتظار دارد احساس کند، تولید کرده و مقاومت فیزیکی ناشی از سایش لاستیکها بر روی آسفالت را شبیهسازی میکند.
در محور جلو، جعبهفرمان هیدرولیکی یا کمکی الکتریکی سنتی با یک عملگر چرخ جاده جایگزین میشود. این قطعه از یک موتور الکتریکی قدرتمند — اغلب یک موتور جریان مستقیم بدون جاروبک دو-سیمپیچه — تشکیل شده است که بهطور فیزیکی میلفرمانها را برای چرخاندن چرخها میکشد و هل میدهد. عملگر چرخ جاده فرمانهای دیجیتال را از ماژول مرکزی کنترل فرمان دریافت کرده و زاویه درخواستی را در کسری از ثانیه اجرا میکند. این سیستم همچنین نیروهای جانبی وارد بر لاستیکها را اندازهگیری کرده و آن دادهها را به عملگر غربیلک فرمان بازمیگرداند تا این نیروها به بازخورد مصنوعی قابل لمس برای راننده تبدیل شوند.[2][5]
توجیه مهندسی اصلی برای حذف ستون مکانیکی، توانایی تغییر بینهایت نسبت فرمان است. یک جعبهفرمان مکانیکی سنتی معمولاً به ۷۲۰ تا ۹۰۰ درجه چرخش — دو تا دو و نیم دور کامل — نیاز دارد تا چرخها را از قفل کامل چپ به قفل کامل راست حرکت دهد. سیستمهای فرمان سیمی میتوانند این نسبت را بر اساس سرعت خودرو بهطور پویا تغییر دهند. در سرعتهای پایین مانند پارکینگ، نرمافزار میتواند تنها ۱۷۰ درجه چرخش فرمان را به حرکت کامل قفلتاقفل چرخهای جلو نگاشت کند و نیاز به مانورهای دسترویدست را از بین ببرد.[1][4]
با افزایش سرعت خودرو، این نسبت فوقحساس به یک نقطه ضعف تبدیل میشود. سیستمی که برای رسیدن به قفل کامل تنها به ۸۵ درجه ورودی نیاز دارد، در سرعت ۷۰ مایل بر ساعت بهشدت خطرناک و ناپایدار خواهد بود. در نتیجه، ماژول کنترل فرمان با افزایش سرعت، بهطور پیوسته این نسبت را رقیق میکند. در سرعتهای بزرگراهی، همان ۸۵ درجه ورودی ممکن است تنها به تغییر دو درجهای در زاویه لاستیک منجر شود. این مقیاسبندی پویا، مانورپذیری سریع در سرعت پایین را در کنار حفظ پایداری در سرعت بالا فراهم میکند؛ تفکیکی که جعبهفرمانهای مکانیکی با نسبت متغیر تنها میتوانند آن را تقریب بزنند.[1]
با افزایش سرعت خودرو، این نسبت فوقحساس به یک نقطه ضعف تبدیل میشود.
حذف ستون مکانیکی یک حالت خرابی بحرانی را معرفی میکند: قطع کامل برق یا یک خطای نرمافزاری میتواند خودرو را غیرقابل هدایت کند. برای برآورده کردن استانداردهای ایمنی وسایل نقلیه موتوری فدرال، معماریهای فرمان سیمی به افزونگی در سطح هوافضا متکی هستند. عملگر چرخ جاده معمولاً توسط دو موتور الکتریکی مستقل، یا یک موتور واحد با دو مجموعه کاملاً ایزوله از سیمپیچهای مسی هدایت میشود. اگر یک سیمپیچ از کار بیفتد، دیگری میتواند گشتاور کافی برای هدایت ایمن خودرو تا زمان توقف را فراهم کند.[2][3]
افزونگی به منبع تغذیه نیز گسترش مییابد. یک سیستم فرمان سیمی نمیتواند تنها به یک باتری ۱۲ ولت یا ۴۸ ولت متکی باشد. این معماری به حداقل دو شبکه برق مستقل نیاز دارد که اغلب توسط یک ابرخازن محلی یا یک باتری حائل لیتیوم-یونی ثانویه که منحصراً به سیستم فرمان اختصاص دارد، پشتیبانی میشود. شبکه ارتباطی میان عملگرهای غربیلک و چرخ جاده نیز از گذرگاههای داده دوکاناله استفاده میکند تا اطمینان حاصل شود که یک سیم قطعشده یا یک بسته داده مخدوش، فرمان هدایت را مختل نمیکند.[1][2]
بر اساس استاندارد فنی انجمن مهندسان خودرو در سال ۲۰۲۴ در مورد افزونگی سیستمهای رانندگی سیمی: «گذار به معماریهای فرمان کاملاً مستقل نیازمند تغییر پارادایم از طراحی مکانیکی ایمن در برابر خرابی به تحملپذیری عملیاتی در برابر خطا است؛ جایی که سیستم باید پس از بروز خطا همچنان در دسترس باقی بماند.» این تحملپذیری عملیاتی در برابر خطا همان چیزی است که به نهادهای نظارتی اجازه میدهد خودروهای فاقد سیستم پشتیبان مکانیکی را تایید کنند.[1]
فراتر از نسبتهای متغیر، فرمان سیمی مزایای قابلتوجهی در طراحی فضا ارائه میدهد. ستون فرمان مکانیکی یک قطعه صلب و دستوپاگیر است که محل قرارگیری صندلی راننده، معماری داشبورد و مسیر دیواره آتش را دیکته میکند. این قطعه همچنین در هنگام تصادف از جلو یک خطر جدی محسوب میشود و برای جلوگیری از ورود آن به داخل کابین، به اتصالات تاشونده پیچیدهای نیاز است. حذف این ستون، حجم قابلتوجهی را در زیر داشبورد آزاد میکند و به مهندسان اجازه میدهد دیواره آتش را به جلو برانند، فضای کابین را گسترش دهند و طراحی ساختار تصادف را سادهتر کنند.[3][5]
با وجود مزایای فضایی و دینامیکی، گذار به فرمان سیمی بدون چالش نیست. ابهام اصلی در کالیبراسیون بازخورد مصنوعی نهفته است. سیستمهای فرمان مکانیکی حجم وسیعی از اطلاعات با فرکانس بالا درباره بافت جاده، محدودیتهای چسبندگی و لغزش لاستیک را مستقیماً به دستان راننده منتقل میکنند. بازتولید این پهنای باند لمسی از طریق یک موتور بازخورد، به قدرت محاسباتی عظیم و الگوریتمهای بسیار پیچیدهای نیاز دارد. نسخههای اولیه فرمان سیمی به دلیل احساس مصنوعی یا منزویکننده و فیلتر کردن نشانههای ظریفی که رانندگان برای سنجش کشش در شرایط نامساعد جوی به آنها متکی هستند، مورد انتقاد قرار گرفتهاند.
چارچوب نظارتی حاکم بر سیستمهای فرمان نیز در حال تطبیق است. برای دههها، مقرراتی مانند آییننامه ۷۹ کمیسیون اقتصادی سازمان ملل متحد برای اروپا، وجود یک ارتباط مکانیکی مثبت میان کنترل فرمان و چرخهای جاده را الزامی میکرد. اصلاحیههای این استانداردها اکنون فرمان کاملاً الکترونیکی را مجاز میدانند، مشروط بر اینکه سیستم احتمال خرابی معادل یا کمتری نسبت به یک سیستم مکانیکی نشان دهد. این امر ایجاب میکند که تولیدکنندگان پیش از دریافت تاییدیه برای تردد خودروهای فرمان سیمی در جادههای عمومی، تحلیلهای جامع درخت خطا و تحلیل حالتها و اثرات خرابی را ارائه دهند.[3]
با نگاهی به آینده، فرمان سیمی یک فناوری بنیادین برای سیستمهای پیشرفته کمکراننده و رانندگی خودکار محسوب میشود. هنگامی که یک سیستم خودکار مانور حفظ خودرو در بین خطوط را اجرا میکند، ستون فرمان مکانیکی میچرخد که میتواند برای راننده نگرانکننده باشد. یک سیستم فرمان سیمی اجازه میدهد تا چرخهای جاده مستقل از غربیلک فرمان بچرخند و خودرو را قادر میسازد تا بدون ایجاد مزاحمت برای دستان راننده، اصلاحات جزئی را برای بادهای جانبی یا شیبهای ناهموار جاده انجام دهد. با حرکت صنعت به سمت سطوح بالاتر اتوماسیون، توانایی تفکیک کامل ورودی فرمان از مسیر حرکت خودرو، به جای یک ویژگی لوکس، به یک ضرورت ساختاری تبدیل میشود.[4][5]
نکات کلیدی
- سیستمهای فرمان سیمی ستون فیزیکی فرمان را حذف کرده و عملگرهای الکترونیکی و گذرگاههای داده را جایگزین آن میکنند.
- این معماری امکان ایجاد نسبتهای فرمان بینهایت متغیر را فراهم میکند و چرخش قفلتاقفل را در سرعتهای پایین تا ۷۶ درصد کاهش میدهد.
- استانداردهای ایمنی نیازمند افزونگی در سطح هوافضا هستند، از جمله موتورهای دو-سیمپیچه و منابع تغذیه ایزوله.
- موتورهای بازخورد نیروی مصنوعی، مقاومت فیزیکی ناشی از اصطکاک لاستیکها با سطح جاده را شبیهسازی میکنند.
- این فناوری فضای کابین را آزاد کرده و طراحی ساختار تصادف از جلو را سادهتر میسازد.
چرا مهم است
حذف ستون فرمان، فضای کابین را آزاد کرده و به خودرو اجازه میدهد تا ضربات شدید جاده را فیلتر کند؛ اما در عین حال، بار مسئولیت قابلیت اطمینان فرمان را از فولاد آهنگریشده به نرمافزار و افزونگی سیستمهای الکتریکی منتقل میکند.
منابع
پوشش منابع
5 منبع
3 دیدگاه شناساییشده


- [1]SAE Internationalنهادهای نظارتی ایمنی
J3202: Fault-Tolerant Design Requirements for Steer-by-Wire Systems
مطالعه در SAE International → - [2]IEEE Xploreنهادهای نظارتی ایمنی
Redundancy Architectures in Automotive Drive-by-Wire Applications
مطالعه در IEEE Xplore → - [3]National Highway Traffic Safety Administrationنهادهای نظارتی ایمنی
FMVSS No. 114: Electronic Steering Control Systems and Compliance
مطالعه در National Highway Traffic Safety Administration → - [4]تیم سردبیری کوهستان
تحلیل تیم سردبیری کوهستان
مطالعه در تیم سردبیری کوهستان → - [5]Automotive Engineering Internationalمهندسان شاسی
Decoupling the Axle: Packaging Benefits of Steer-by-Wire Architectures
مطالعه در Automotive Engineering International →
نظرات
بیشتر در حملونقل
مشاهده همه →مدیریت باتری
محدودیتهای شارژ و دما: سیستمهای مدیریت باتری چگونه قدرت ترمز احیاکننده را کنترل میکنند
7 منبع
زیرساخت بندری
چگونه اتصال برق ساحلی فشار قوی، بار مصرفی هتلینگ کشتیها را از موتورهای دیزل کمکی جدا میکند
3 منبع
معماری خودروهای الکتریکی
جداسازی حس پدال از کاهش سرعت در خودروهای الکتریکی از طریق سیستمهای ترمز با سیم
6 منبع
معماری شاسی
سازوکار سامانههای فرماندهی الکترونیکی (Steer-by-Wire): چگونه حذف ستون مکانیکی، معماری خودرو را متحول میکند
6 منبع
هر زاویه. هر روز.
دریافت حملونقل اخبار همراه با پوشش کامل منابع و تحلیل دیدگاهها، مستقیم در صندوق ورودی شما.