
نسبت لغزش ۱۰ تا ۲۰ درصدی: سیستمهای ترمز ضدقفل چگونه با حفظ کنترل فرمان، شتاب منفی را به حداکثر میرسانند
سیستمهای ترمز ضدقفل با تنظیم پیوسته فشار هیدرولیک برای نگهداشتن سرعت چرخش تایر در سطحی اندکی کمتر از سرعت خودرو، وسیله نقلیه را دقیقاً در آستانه حداکثر اصطکاک حفظ میکنند. این بازه دقیق لغزش ۱۰ تا ۲۰ درصدی، ضمن به حداقل رساندن مسافت توقف، چسبندگی جانبی لازم برای فرمانپذیری و عبور از موانع را نیز حفظ میکند.
به قلم بهنام امینی
این خبر را به اشتراک بگذارید
بهطور خلاصه
- حداکثر چسبندگی ترمز زمانی رخ میدهد که تایر اندکی لغزش داشته باشد (۱۰ تا ۲۰ درصد)، نه زمانی که کاملاً قفل شده باشد.
- یک تایر کاملاً قفلشده (لغزش ۱۰۰ درصدی) تقریباً تمام اصطکاک جانبی خود را از دست میدهد و فرمان دادن به خودرو را غیرممکن میسازد.
- کنترلکنندههای ABS فشار هیدرولیک ترمز را تا ۲۰ بار در ثانیه پالس میدهند تا تایر را در بازه لغزش بهینه نگه دارند.
واحد کنترل الکترونیکی (ECU) در سیستم ترمز ضدقفل به عنوان تصمیمگیرنده نهایی در فرآیند کاهش سرعت عمل میکند و این اختیار انحصاری را دارد که ورودی فیزیکی راننده بر روی پدال را نادیده بگیرد.
این واحد با عملکردی در مقیاس میلیثانیه، دادههای سرعت چرخ را به طور پیوسته ارزیابی کرده و به شیرهای هیدرولیک فرمان میدهد تا فشار روغن ترمز را در هر کالیپر کاهش، حفظ یا افزایش دهند. هدف اصلی آن صرفاً متوقف کردن خودرو نیست، بلکه محبوس کردن تایر در یک وضعیت فیزیکی محدود به نام نسبت لغزش ۱۰ تا ۲۰ درصدی است.[1][6]
پیش از پذیرش گسترده ABS در اواخر دهه ۱۹۸۰، ترمزهای ناگهانی اساساً ارتباط خودرو را با قصد و نیت راننده قطع میکردند. یک چرخ کاملاً قفلشده - که در لغزش ۱۰۰ درصدی عمل میکند - روی سطح جاده کشیده میشود و ضمن تولید گرمای شدید، ضریب اصطکاک را به شدت کاهش میدهد. مهمتر از آن، تایر قفلشده هیچ نیروی جانبی تولید نمیکند؛ به این معنی که چرخاندن فرمان هیچ تاثیری بر مسیر حرکت خودرو نخواهد داشت.[5]
مکانیک لاستیک روی آسفالت ایجاب میکند که حداکثر چسبندگی نه زمانی رخ میدهد که چرخ آزادانه میچرخد و نه زمانی که کاملاً روی زمین کشیده میشود. نسبت لغزش، تفاوت بین سرعت رو به جلوی خودرو و سرعت دورانی تایر را کمّیسازی میکند. در لغزش صفر درصد، تایر کاملاً هماهنگ با جاده میغلتد؛ در لغزش ۱۰۰ درصد، تایر قفل شده و روی سطح میلغزد.[2][3]
رابطه میان این لغزش و چسبندگی حاصل از آن، روی «منحنی مو-لغزش» (mu-slip) ترسیم میشود، جایی که حرف یونانی «مو» نشاندهنده ضریب اصطکاک است. بر اساس تحقیقات دینامیک تایر که در نشریه Racecar Engineering منتشر شده، اصطکاک طولی با شروع لغزش تایر به شدت افزایش مییابد و دقیقاً در محدوده ۱۰ تا ۲۰ درصد به اوج خود میرسد. در این بازه، بلوکهای آج لاستیک تغییر شکل داده و به مؤثرترین شکل ممکن با بافت میکروسکوپی سطح جاده درگیر میشوند.[5]
با این حال، اصطکاک طولی تنها نیمی از معادله است. خودرو همچنین باید اصطکاک جانبی خود را حفظ کند تا راننده بتواند با فرمان دادن از موانع عبور کند. پژوهشگران در مقالهای در سال ۲۰۲۱ در نشریه Mechanics & Industry خاطرنشان میکنند که «تنظیم نسبت لغزش چرخ» برای «بررسی رفتار دینامیکی خودرو در طول ترمزگیری و ورودی فرمان» حیاتی است.
چسبندگی جانبی در لغزش صفر درصد در بالاترین حد خود قرار دارد و با افزایش لغزش به سرعت افت میکند. زمانی که تایر به لغزش ۲۰ درصدی میرسد، ظرفیت جانبی کافی برای تغییر لاین اضطراری را حفظ میکند، اما فراتر از ۳۰ درصد، قدرت فرمانپذیری به شدت سقوط میکند.[2]
بنابراین، نسبت لغزش ۱۰ تا ۲۰ درصدی نشاندهنده یک نقطه تعادل فیزیکی حیاتی است. این دقیقاً همان تقاطع ریاضی است که در آن شتاب منفی طولی به حداکثر میرسد، در حالی که چسبندگی جانبی کافی نیز حفظ میشود. الگوریتم ABS صرفنظر از نوع سطح جاده، کاملاً به جستجو و حفظ این تقاطع خاص اختصاص یافته است.[4][6]
برای دستیابی به این هدف، سیستم به شبکهای از سنسورهای مغناطیسی سرعت چرخ متکی است. این سنسورها یک سیگنال الکتریکی پالسی تولید میکنند که ECU آن را به سرعت دورانی ترجمه میکند. اگر ECU تشخیص دهد که یک چرخ با نرخی بیشتر از شتاب منفی کلی خودرو در حال کند شدن است - که از نظر فیزیکی غیرممکن است مگر اینکه چرخ در حال قفل شدن باشد - وارد عمل میشود.[1]
این مداخله از طریق یک واحد کنترل هیدرولیک صورت میگیرد. همانطور که در Journal of Dynamic Systems, Measurement, and Control به تفصیل بیان شده، ECU به یک شیر برقی فرمان میدهد تا کالیپر ترمزِ چرخی که در حال قفل شدن است را از سیلندر اصلی جدا کرده و فشار را ثابت نگه دارد. اگر چرخ همچنان به قفل شدن ادامه دهد، شیر دوم باز میشود تا روغن را به داخل یک انباشتگر تخلیه کند، که این امر باعث افت فشار ترمز شده و به چرخ اجازه میدهد دوباره سرعت بگیرد.[6]
به محض اینکه سرعت چرخ بازیابی شد و نسبت لغزش به زیر آستانه ۱۰ درصدی بازگشت، یک پمپ روغن را به مدار بازمیگرداند و فشار ترمز را مجدداً اعمال میکند. این چرخهِ رهاسازی، حفظ و اعمال مجدد، تا ۱۵ الی ۲۰ بار در ثانیه اتفاق میافتد و همان لرزش مشخصی را ایجاد میکند که در هنگام ترمز اضطراری از طریق پدال ترمز احساس میشود.[3][6]
الگوریتمهای مدرن ABS از استراتژی خاصی استفاده میکنند که به عنوان «کنترل جستجوی نقطه اکسترمم» شناخته میشود. همانطور که مهندسان شرکت MathWorks تشریح کردهاند، کنترلکننده نیازی ندارد که ضریب اصطکاک دقیق سطح جاده را از پیش بداند. در عوض، به طور پیوسته فشار ترمز را تغییر داده و شتاب چرخِ ناشی از آن را اندازهگیری میکند تا به صورت پویا و در لحظه، به دنبال نقطه اوج منحنی مو-لغزش بگردد.[1]
این جستجوی پویا بسیار حیاتی است، زیرا نسبت لغزش بهینه بسته به محیط تغییر میکند. روی آسفالت خشک، اوج اصطکاک ممکن است در لغزش ۱۸ درصدی رخ دهد. در جادههای خیس، این نقطه اوج پایینتر آمده و به ۱۲ درصد نزدیکتر میشود. الگوریتم جستجوی اکسترمم، فرکانس تنظیم فشار خود را تطبیق میدهد تا نقطه اوجِ مختصِ همان قطعه از جاده را که تایر در حال عبور از آن است، پیدا کند.[1][3]
یک استثنای قابل توجه برای قانون ۱۰ تا ۲۰ درصدی وجود دارد: سطوح سست. روی شن، ماسه یا برف عمیق، فیزیکِ کاهش سرعت به کلی تغییر میکند. یک چرخ قفلشده که در لغزش ۱۰۰ درصدی عمل میکند، در مواد سست فرو میرود و یک توده فیزیکی در جلوی تایر ایجاد میکند که خودرو را به مراتب سریعتر از یک چرخ در حال غلتش متوقف میکند.[5]
از آنجا که ABS استاندارد از تشکیل این توده جلوگیری میکند، مسافت توقف روی شن در زمان فعال بودن سیستم ممکن است در واقع افزایش یابد. برای مقابله با این مسئله، خودروهای آفرود و شاسیبلندهای مدرن از الگوریتمهای تخصصی استفاده میکنند که سطوح سست را از طریق الگوهای نوسان سرعت چرخ تشخیص داده و عمداً اجازه میدهند نسبت لغزش به ۵۰ درصد یا بیشتر برسد تا ضمن جلوگیری از قفل شدن کامل، از اثر تودهسازی بهره ببرند.[4][5]
با گذار صنعت خودرو به سمت وسایل نقلیه الکتریکی، مکانیک کنترل لغزش نیز در حال تکامل است. سیستمهای ترمز احیاکننده که از موتور الکتریکی برای کاهش سرعت خودرو استفاده میکنند، میتوانند گشتاور را با دقت میلیثانیهای تنظیم کنند که شیرهای هیدرولیک قادر به رقابت با آن نیستند. این امر امکان کنترل دقیقتر نسبت لغزش را فراهم کرده و تایر را به نقطه اوج مطلق منحنی مو-لغزش نزدیکتر نگه میدارد.[6]
با این حال، فیزیک بنیادی بدون تغییر باقی میماند. چه این تنظیم توسط روغن هیدرولیک انجام شود و چه توسط مقاومت الکترومغناطیسی، هدف سیستم ترمز مدیریت تغییر شکل لاستیک در برابر آسفالت است. خودرو با هدفگذاری پیوسته روی نسبت لغزش ۱۰ تا ۲۰ درصدی، تضمین میکند که راننده توانایی تعیین مسیر وسیله نقلیه را حفظ کرده و یک توقف اضطراری را از یک مسیر پرتابهای غیرقابل کنترل، به یک مانور کنترلشده تبدیل میکند.[2][6]
اصطلاحات کلیدی
- نسبت لغزش
- درصد تفاوت بین سرعت واقعی خودرو و سرعت دورانی تایر.
- ضریب اصطکاک (مو)
- یک مقدار ریاضی که نشاندهنده میزان چسبندگی بین دو سطح است؛ در این مورد، لاستیک تایر و جاده.
- اصطکاک طولی
- چسبندگی که به خودرو اجازه میدهد در یک خط مستقیم شتاب بگیرد یا سرعت خود را کاهش دهد.
- اصطکاک جانبی
- چسبندگی که به خودرو اجازه میدهد بپیچد و مسیر خود را در یک پیچ بدون لغزش به طرفین حفظ کند.
- کنترل جستجوی اکسترمم
- الگوریتمی که به طور پیوسته تنظیمات کوچکی در سیستم اعمال میکند تا نقطه اوج عملکرد بهینه را در لحظه پیدا کرده و حفظ کند.
پرسشهای متداول
نسبت لغزش ۱۵ درصدی در واقع به چه معناست؟
به این معنی است که تایر ۱۵ درصد کندتر از زمانی میچرخد که میتوانست آزادانه با سرعت فعلی خودرو بغلتد. تایر اندکی روی زمین کشیده میشود که این امر اصطکاک بین لاستیک و جاده را به حداکثر میرساند.
چرا پدال ترمز در هنگام توقف اضطراری میلرزد؟
این لرزش، احساس فیزیکیِ باز و بسته شدن سریع شیرهای هیدرولیک ABS است - تا ۲۰ بار در ثانیه - که فشار ترمز را رها کرده و دوباره اعمال میکنند تا از قفل شدن چرخها جلوگیری کنند.
آیا ABS همیشه مسافت توقف را کاهش میدهد؟
خیر. روی آسفالت خشک و خیس، ABS عموماً مسافت توقف را کاهش میدهد. با این حال، در سطوح سست مانند شن یا برف عمیق، یک چرخ قفلشده با جمع کردن تودهای از مواد سریعتر متوقف میشود، به این معنی که ABS استاندارد در واقع میتواند مسافت توقف را در این شرایط خاص افزایش دهد.
بررسی عمیق دیدگاهها
دیدگاه مهندسی ایمنی
حفظ کنترل فرمان جانبی را بر حداقل مسافت توقف مطلق ترجیح میدهد.
برای مهندسان ایمنی خودرو، هدف اصلی سیستم ترمز ضدقفل دستیابی به کوتاهترین مسافت توقف ممکن در یک خط مستقیم نیست، بلکه اطمینان از این است که راننده همچنان بتواند فرمان بدهد. از آنجا که با عبور نسبت لغزش از ۲۰ درصد، اصطکاک جانبی به شدت افت میکند، مهندسان عمداً الگوریتمهای ABS را طوری کالیبره میکنند که پیش از رسیدن تایر به اوج مطلق شتاب منفی طولی در برخی سطوح، فشار ترمز را رها کنند. این مصالحه تضمین میکند که اگر راننده دچار وحشت شده و پدال ترمز را محکم فشار دهد، همچنان میتواند برای جلوگیری از تصادف، فرمان را بچرخاند.
دیدگاه دینامیک آفرود
محدودیتهای ABS استاندارد را در سطوح سست مانند شن و برف برجسته میکند.
رانندگان حرفهای و مهندسان آفرود، هدفگذاری دقیق نسبت لغزش ۱۰ تا ۲۰ درصدی را در سطوح سست یک نقطه ضعف میدانند. روی شن، ماسه یا برف عمیق، فیزیک کاهش سرعت تغییر میکند. یک چرخ قفلشده (لغزش ۱۰۰ درصدی) در سطح فرو میرود و تودهای فیزیکی از مواد را در جلوی تایر هل میدهد که خودرو را بسیار سریعتر از یک تایر در حال غلتش متوقف میکند. از آنجا که ABS استاندارد از این قفل شدن جلوگیری میکند، میتواند به طور خطرناکی مسافت توقف را در مسیرهای آفرود افزایش دهد. در نتیجه، خودروهای آفرود مدرن دارای حالتهای خاص زمین هستند که برنامهریزی ECU را تغییر داده و اجازه میدهند نسبت لغزش پیش از مداخله سیستم، به میزان قابل توجهی بالاتر برود.
دیدگاه نظریه کنترل
بر چالش الگوریتمی یافتن پویای ضریب اصطکاک اوج در لحظه تمرکز دارد.
از منظر سیستمهای کنترل، ABS یک مسئله کلاسیک در جستجوی اکسترمم است. کنترلکننده ضریب اصطکاک سطح جاده پیش رو را از قبل نمیداند؛ بلکه تنها سرعت دورانی چرخ را میداند. الگوریتم با تغییر پیوسته فشار ترمز و اندازهگیری تغییرات حاصل در شتاب منفی چرخ، به صورت ریاضی به دنبال نقطه اوج منحنی مو-لغزش میگردد. این امر به سیستم اجازه میدهد تا با انتقال خودرو از آسفالت خشک به یک گودال آب، فوراً خود را تطبیق داده و نسبت لغزش هدف خود را به صورت پویا و بدون نیاز به سنسورهای خارجی برای شناسایی سطح جاده، تغییر دهد.
- مهندسان ایمنی خودرو
- حفظ کنترل فرمان جانبی را بر حداقل مسافت توقف مطلق ترجیح میدهند و استدلال میکنند که دور زدن یک مانع ایمنتر از توقف در یک خط مستقیم است.
- نظریهپردازان سیستمهای کنترل
- بر چالش الگوریتمی جستجوی اکسترمم تمرکز دارند، جایی که سیستم باید به صورت پویا و بدون اطلاع قبلی از سطح جاده، ضریب اصطکاک اوج را پیدا کند.
- دینامیک عملکرد و آفرود
- محدودیتهای ABS استاندارد را در سطوح سست برجسته کرده و از نسبتهای لغزش نزدیک به ۱۰۰ درصد برای بهرهگیری از اثر تودهسازی فیزیکی شن و برف حمایت میکنند.
دیدگاههایی که این گزارش پوشش نداده
- تولیدکنندگان تایر
- حامیان ایمنی مصرفکننده
منابع
پوشش منابع
7 منبع
3 دیدگاه شناساییشده




- [1]MathWorksنظریهپردازان سیستمهای کنترل
Anti-Lock Braking Using Extremum Seeking Control
مطالعه در MathWorks → - [2]Mechanics & Industryمهندسان ایمنی خودرو
Wheel slip ratio regulation for investigating the vehicle's dynamic behavior during braking and steering input
مطالعه در Mechanics & Industry → - [3]Advanced Materials Researchنظریهپردازان سیستمهای کنترل
A Simple Method of ABS Optimal Slip Ratio Identification
مطالعه در Advanced Materials Research → - [4]Vehicle System Dynamicsمهندسان ایمنی خودرو
Traction/Braking Force Distribution for Optimal Longitudinal Motion During Curve Following
مطالعه در Vehicle System Dynamics → - [5]Racecar Engineeringدینامیک عملکرد و آفرود
Tyre dynamics
مطالعه در Racecar Engineering → - [6]J. Dyn. Sys., Meas., Control (ASME)نظریهپردازان سیستمهای کنترل
Mixed Slip-Deceleration Control in Automotive Braking Systems
مطالعه در J. Dyn. Sys., Meas., Control (ASME) → - [7]تیم سردبیری کوهستان
تحلیل تیم سردبیری کوهستان
مطالعه در تیم سردبیری کوهستان →
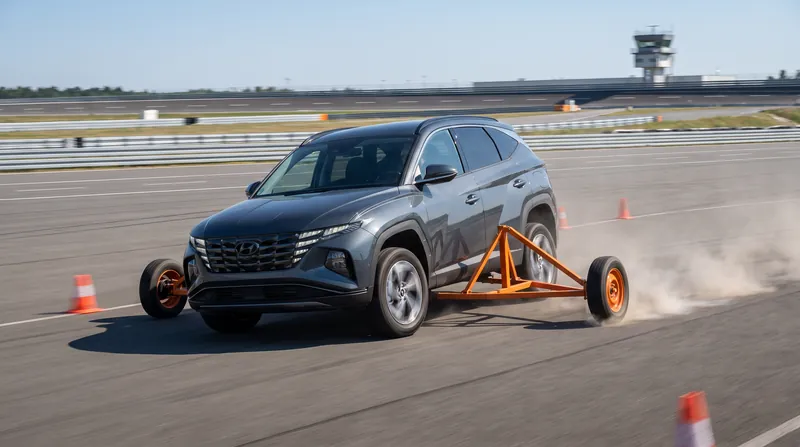
بیشتر در حملونقل
مشاهده همه →هندسه تعلیق
چگونه زاویه کستر مثبت و دنباله پنوماتیک، فرمان خودرو را پس از پیچیدن به حالت مستقیم بازمیگردانند
5 منبع
شناسایی خودرو
کد ۱۷ کاراکتری ایزو ۳۷۷۹ که مبدأ، ویژگیها و شماره سریال هر خودرو را در سطح جهانی شناسایی میکند
6 منبع
آیرودینامیک
چگونه زاویه تمایل و زاویه انحراف بالچهها با مدیریت گردابههای نوک بال، پسای القایی را کاهش میدهند
8 منبع
رانندگی خودکار
انتقال مسئولیت در سطح ۳: استاندارد SAE J3016 چگونه مسئولیت راننده را در وسایل نقلیه خودکار تعریف میکند
6 منبع
نظرات
هر زاویه. هر روز.
اخبار حملونقل با پوشش کامل منابع و تحلیل دیدگاهها، هر روز و رایگان.